Robot Việt Nam tiến gần khả năng nhận diện và biểu đạt cảm xúc
Nghiên cứu của nhóm tác giả thuộc Đại học Kinh tế Thành phố Hồ Chí Minh (UEH) đề xuất mô hình kết hợp dữ liệu nhân trắc học người Việt Nam với thuật toán Logic mờ để giúp robot nhận diện và biểu đạt cảm xúc tự nhiên hơn. Hệ thống đạt độ chính xác 96% trong xác định trạng thái cảm xúc và 97% trong điều khiển biểu cảm khuôn mặt robot, mở ra hướng phát triển robot xã hội phục vụ giáo dục, y tế và dịch vụ.
Dữ liệu khuôn mặt người Việt làm nền tảng cho robot cảm xúc
Trí tuệ nhân tạo (AI) đã giúp robot cải thiện khả năng nhận diện hình ảnh, xử lý ngôn ngữ và thực hiện các nhiệm vụ theo yêu cầu. Tuy nhiên, giao tiếp giữa con người và robot vẫn gặp trở ngại khi máy móc chưa thể biểu đạt cảm xúc một cách tự nhiên như con người.
Trong giao tiếp hằng ngày, con người truyền tải thông tin qua lời nói, ánh mắt, nụ cười và những thay đổi nhỏ trên khuôn mặt. Các tín hiệu này giúp người đối diện nhận biết tâm trạng, mức độ quan tâm và phản ứng phù hợp với tình huống. Nếu robot chỉ phản hồi theo câu lệnh mà thiếu biểu cảm tương ứng, quá trình tương tác có thể trở nên cứng nhắc, gây khó khăn cho việc xây dựng niềm tin.
Một thách thức khác là hiện tượng “Thung lũng kỳ lạ” (Uncanny Valley), được nhà nghiên cứu Masahiro Mori đề xuất. Theo giả thuyết này, robot càng có hình dáng giống con người thì mức độ thiện cảm có thể càng tăng. Tuy nhiên, khi robot gần giống người nhưng biểu cảm hoặc chuyển động vẫn thiếu tự nhiên, người đối diện có thể cảm thấy bất an, khó chịu. Vì vậy, thiết kế robot hình người cần bảo đảm sự hài hòa giữa hình thái khuôn mặt và khả năng biểu đạt cảm xúc.
Từ yêu cầu đó, nhóm nghiên cứu thuộc UEH phát triển mô hình robot cảm xúc dựa trên dữ liệu nhân trắc học của người Việt Nam. Nhóm thu thập dữ liệu từ 182 người, có độ tuổi trung bình khoảng 22, đồng thời đo lường 12 chỉ số khuôn mặt, gồm khoảng cách giữa hai mắt, chiều dài mũi, độ rộng miệng, chiều cao trán và các tỷ lệ hình thái khác.
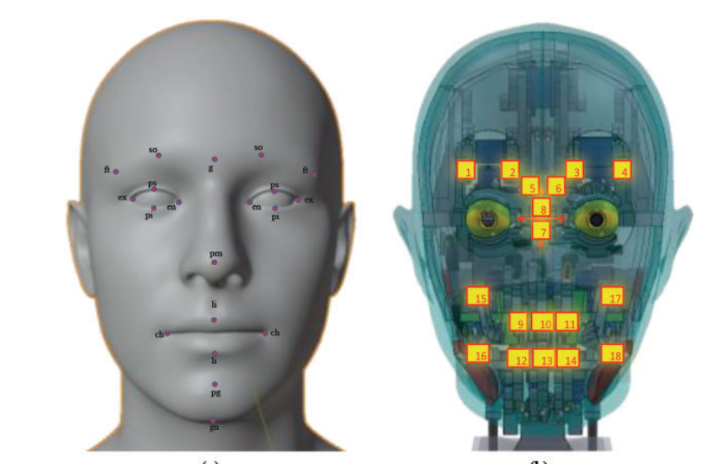
Các thông số được sử dụng để xây dựng mô hình đầu robot trong không gian ba chiều, hướng đến cấu trúc khuôn mặt phù hợp với đặc điểm nhân trắc học của người Việt. Nhóm nghiên cứu cũng xác định 20 điểm mốc trên khuôn mặt để theo dõi sự thay đổi vị trí của các vùng liên quan đến biểu cảm.
Dữ liệu nhân trắc học khuôn mặt và hệ thống truyền động được sử dụng để tái tạo biểu cảm trên robot.
Việc xây dựng bộ dữ liệu khuôn mặt phù hợp với người Việt tạo cơ sở cho quá trình thiết kế robot có đặc điểm hình thái gần gũi với người sử dụng. Tuy nhiên, để robot thể hiện cảm xúc thuyết phục, hệ thống cần chuyển những trạng thái tâm lý vốn phức tạp và có nhiều mức độ thành các chuyển động cơ học cụ thể.
Cảm xúc của con người thường không tồn tại theo những trạng thái hoàn toàn tách biệt. Một người có thể vui nhẹ, phấn khích, lo lắng hoặc ngạc nhiên ở những mức độ khác nhau. Việc phân loại cảm xúc thành các nhóm cố định có thể khiến robot bỏ qua những thay đổi tinh tế trong giao tiếp.
Để xử lý đặc điểm này, nhóm nghiên cứu ứng dụng Logic mờ (Fuzzy Logic), kết hợp thuật toán Fuzzy C-Means (FCM) và hệ thống suy diễn mờ Fuzzy Inference System (FIS).
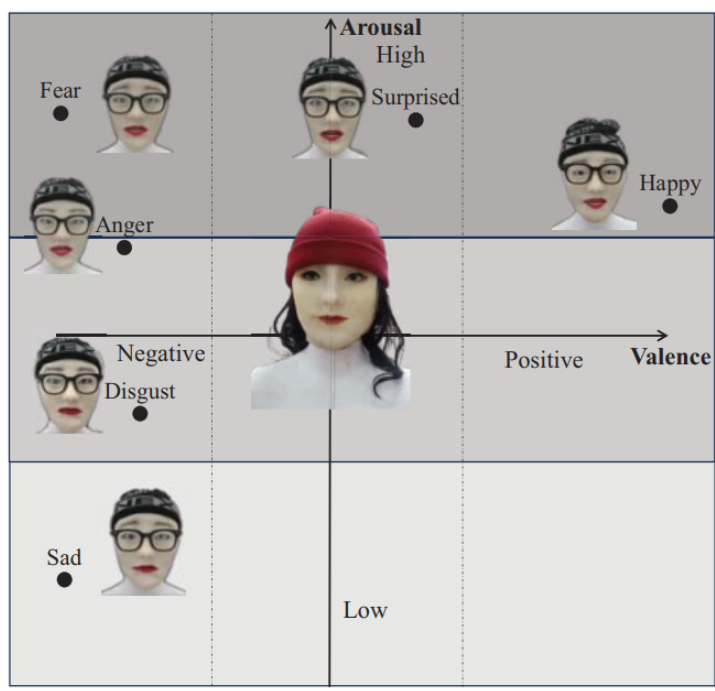
Trước hết, FCM được sử dụng để phân tích sự thay đổi của các điểm mốc trên khuôn mặt và chuyển dữ liệu thành hai tham số gồm Valence và Arousal. Valence thể hiện mức độ tích cực hoặc tiêu cực của cảm xúc, trong khi Arousal phản ánh cường độ cảm xúc. Chẳng hạn, trạng thái hạnh phúc thường có Valence dương, còn buồn bã có Valence âm; cảm giác phấn khích có mức Arousal cao hơn trạng thái bình tĩnh.
Từ hai tham số này, hệ thống FIS áp dụng các quy tắc dạng “IF-THEN” để chuyển trạng thái cảm xúc thành lệnh điều khiển khuôn mặt robot. Khi hệ thống xác định trạng thái vui vẻ với cường độ cao, robot có thể được điều khiển để mở rộng miệng, nâng lông mày và tăng độ sinh động của mắt. Các tổ hợp lệnh khác nhau tạo ra những biểu cảm tương ứng với từng trạng thái cảm xúc.
Để thực hiện các chuyển động, nhóm nghiên cứu thiết kế hệ thống gồm 18 động cơ đặt dưới lớp da mặt nhân tạo. Trong đó, bốn động cơ điều khiển lông mày, hai động cơ điều khiển mí mắt, hai động cơ điều khiển chuyển động của mắt, sáu động cơ dành cho môi và bốn động cơ hỗ trợ chuyển động của hàm. Sự phối hợp giữa các bộ phận cho phép robot thực hiện những chuyển động như nhướng mày, chớp mắt, mỉm cười, mím môi và thay đổi khẩu hình.
Sáu cảm xúc cơ bản được biểu diễn trên không gian Valence – Arousal, gồm hạnh phúc, ngạc nhiên, sợ hãi, tức giận, ghê tởm và buồn bã.
Theo kết quả được công bố trong nội dung nghiên cứu, hệ thống đạt độ chính xác 96% khi xác định trạng thái cảm xúc và 97% khi điều khiển biểu cảm khuôn mặt robot. Các kết quả này cho thấy khả năng kết hợp dữ liệu nhân trắc học với Logic mờ trong thiết kế robot có biểu cảm linh hoạt.
Mô hình được định hướng ứng dụng trong giáo dục, y tế và dịch vụ. Trong giáo dục, robot có thể hỗ trợ tương tác với học sinh và điều chỉnh cách phản hồi theo trạng thái cảm xúc được nhận diện. Trong chăm sóc sức khỏe, công nghệ có thể hỗ trợ giao tiếp với người cao tuổi hoặc bệnh nhân. Trong du lịch và dịch vụ, robot có thể đảm nhiệm vai trò lễ tân, hướng dẫn viên với biểu cảm gần gũi hơn.
Dù vậy, khả năng nhận diện và mô phỏng cảm xúc vẫn cần được phân biệt với năng lực thực sự thấu hiểu cảm xúc của con người. Kết quả nghiên cứu đặt nền tảng cho việc phát triển robot xã hội có khả năng giao tiếp tự nhiên hơn, đồng thời mở ra hướng nghiên cứu robot hình người phù hợp với đặc điểm nhân trắc học và nhu cầu sử dụng tại Việt Nam.
GS.TS. Nguyễn Trường Thịnh, TS. Nguyễn Minh Triều – Đại học Kinh tế Thành phố Hồ Chí Minh